
真实场景行为
在真实环境中的真实人类操作中采集。
%20--%3e%3csvg%20version='1.1'%20id='图层_1'%20xmlns='http://www.w3.org/2000/svg'%20xmlns:xlink='http://www.w3.org/1999/xlink'%20x='0px'%20y='0px'%20viewBox='0%200%20355%2075'%20style='enable-background:new%200%200%20355%2075;'%20xml:space='preserve'%3e%3cg%3e%3cpath%20d='M118.2,63.3c-11.6,0-21.1-9.5-21.1-21.1s9.5-21.1,21.1-21.1s21.1,9.5,21.1,21.1S129.8,63.3,118.2,63.3z%20M118.2,28.2%20c-7.7,0-14,6.3-14,14s6.3,14,14,14s14-6.3,14-14S125.9,28.2,118.2,28.2z'/%3e%3cg%3e%3cpath%20d='M71.9,63.3c-11.6,0-21.1-9.5-21.1-21.1s9.5-21.1,21.1-21.1s21.1,9.5,21.1,21.1S83.5,63.3,71.9,63.3z%20M71.9,28.2%20c-7.7,0-14,6.3-14,14s6.3,14,14,14s14-6.3,14-14S79.6,28.2,71.9,28.2z'/%3e%3crect%20x='83'%20y='20.9'%20transform='matrix(0.6642%20-0.7476%200.7476%200.6642%2010.5545%2073.5377)'%20width='8.3'%20height='8.3'/%3e%3c/g%3e%3cpolygon%20points='84.1,73.4%2056.6,73.4%2056.6,66.5%2087.3,66.5%20'/%3e%3cpath%20d='M347.8,45.8c-2,7.5-9.6,11.9-17.1,10c-4.9-1.3-8.7-5.1-10-10h23.7l3.2-7.1h-26.9c1.9-7.5,9.6-12,17-10.1%20c4.9,1.3,8.7,5,10,9.9l3.8-8.2c-6.6-9.6-19.7-12-29.3-5.4s-12,19.7-5.4,29.3c6.6,9.6,19.7,12,29.3,5.4c4.6-3.2,7.8-8.1,8.8-13.6%20L347.8,45.8z'/%3e%3cpath%20d='M298.5,63.3V0.8h7.7v62.5H298.5z'/%3e%3cpath%20d='M261.5,63.3c-2.1,0-4.1-0.3-6.2-0.9C244,58.9,237.6,47,241,35.7l0,0c1.7-5.5,5.3-10,10.4-12.7c5-2.7,10.8-3.3,16.3-1.6%20c5.5,1.7,10,5.3,12.7,10.4c2.7,5,3.3,10.8,1.6,16.3C279.2,57.3,270.7,63.3,261.5,63.3z%20M247.8,37.7c-2.3,7.6,2,15.6,9.6,17.9%20c7.6,2.3,15.6-2,17.9-9.6c1.1-3.7,0.7-7.6-1.1-10.9c-1.8-3.4-4.8-5.9-8.5-7c-3.7-1.1-7.6-0.7-10.9,1.1%20C251.3,31,248.9,34,247.8,37.7L247.8,37.7z'/%3e%3cpath%20d='M276.3,63.3V20.1h9.2v43.1H276.3z'/%3e%3cpath%20d='M221.7,63.3c-6.6,0-13.2-3.1-17.3-8.8c-3.3-4.6-4.7-10.3-3.8-15.9s3.9-10.6,8.6-13.9c7.5-5.4,17.6-5.4,25.1,0l-4.7,6.5%20c-4.7-3.4-10.9-3.4-15.6,0c-2.9,2.1-4.8,5.2-5.3,8.7c-0.6,3.5,0.3,7,2.4,9.9c4.3,5.9,12.6,7.3,18.6,3l4.7,6.5%20C230.4,62,226,63.3,221.7,63.3z'/%3e%3cg%3e%3crect%20x='8.4'%20y='0.8'%20width='34.7'%20height='7.1'/%3e%3cpolygon%20points='8.4,56.2%208.4,35.1%2043.2,35.1%2043.2,28%208.4,28%208.4,7.9%200.1,7.9%200.1,63.3%2043.2,63.3%2043.2,56.2%20'/%3e%3c/g%3e%3cg%3e%3crect%20x='154.5'%20y='0.8'%20width='34.7'%20height='7.1'/%3e%3crect%20x='146.2'%20y='56.2'%20width='34.7'%20height='7.1'/%3e%3crect%20x='154.5'%20y='28'%20width='34.7'%20height='7.1'/%3e%3crect%20x='146.2'%20y='7.9'%20width='8.3'%20height='27.2'/%3e%3crect%20x='181'%20y='35.1'%20width='8.3'%20height='21.2'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
EgoScale 为 VLA 模型、世界模型和具身智能提供大规模第一视角人类示范及结构化机器人训练数据。
已获领先机器人与具身智能团队验证,可为下游机器人学习任务带来可量化的性能提升。
浏览覆盖办公、家庭、仓储、维修和餐饮服务流程的第一视角标注示范。
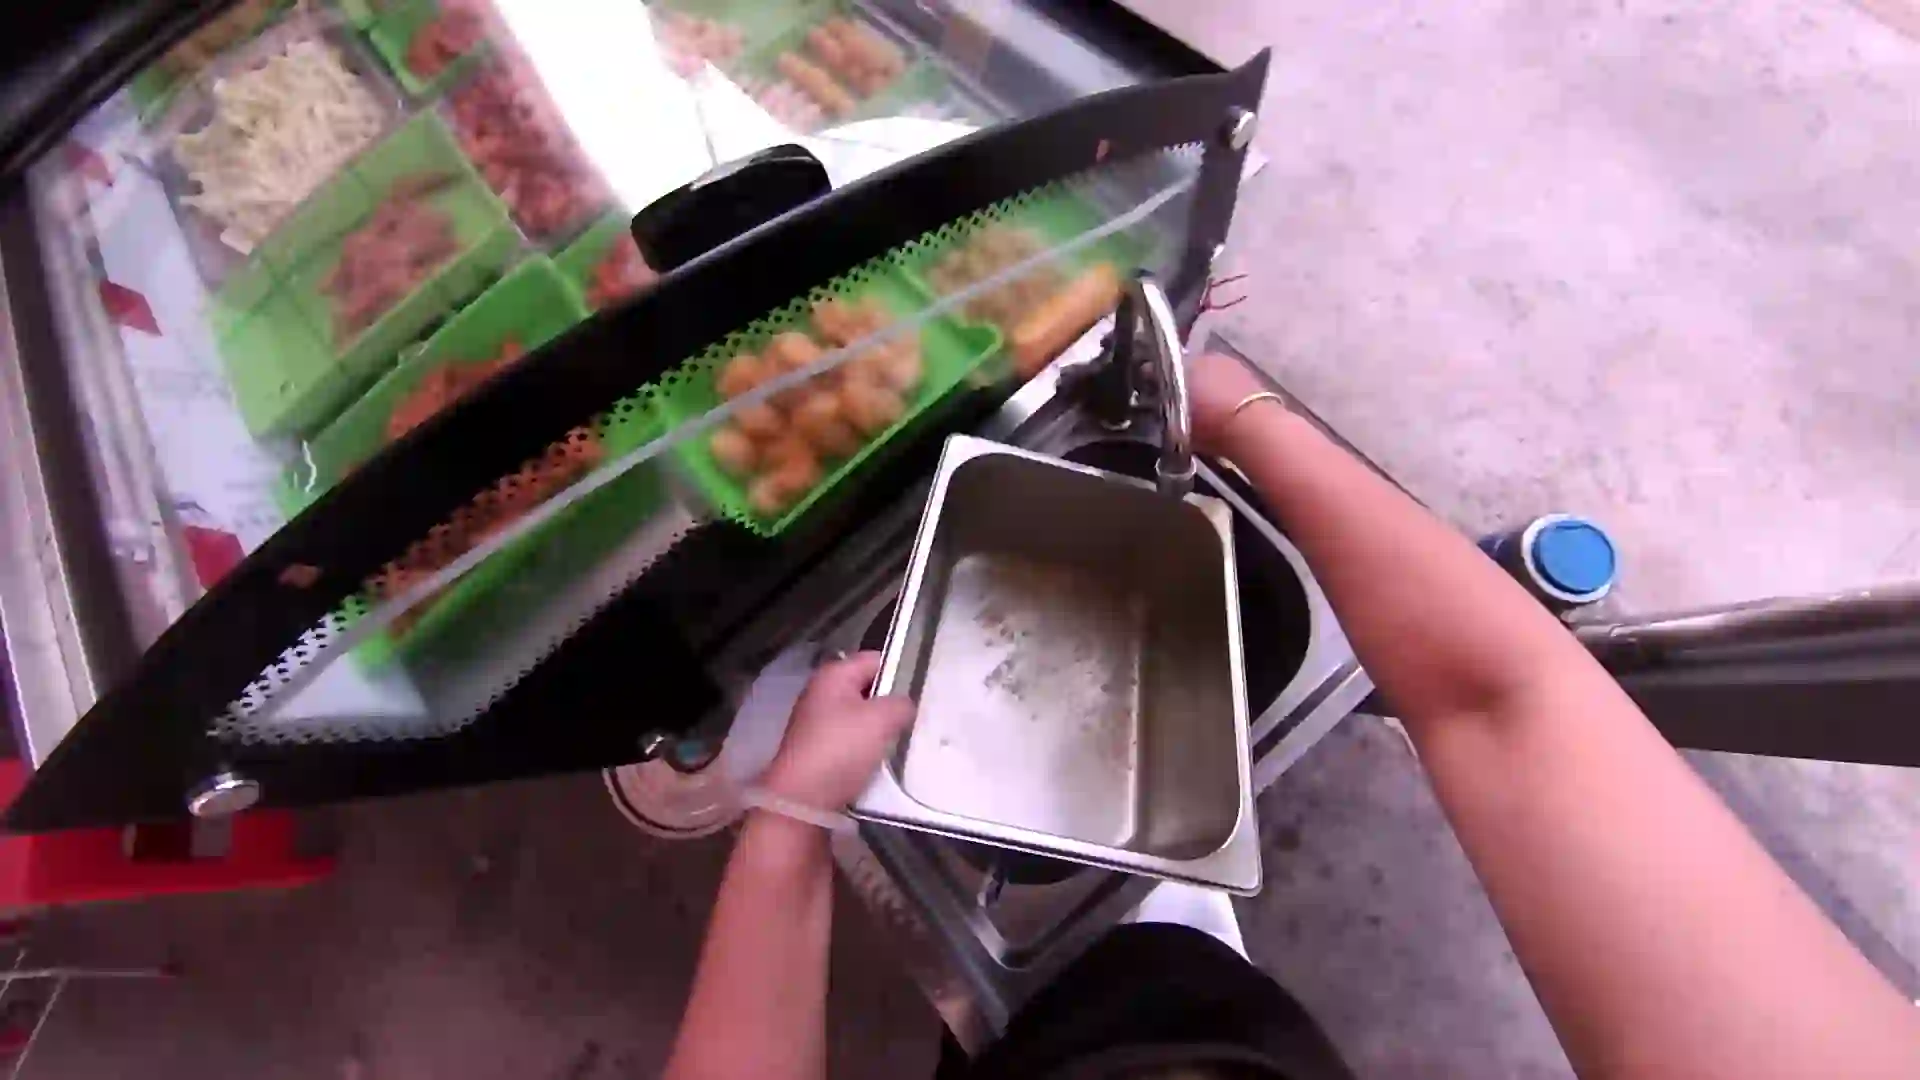
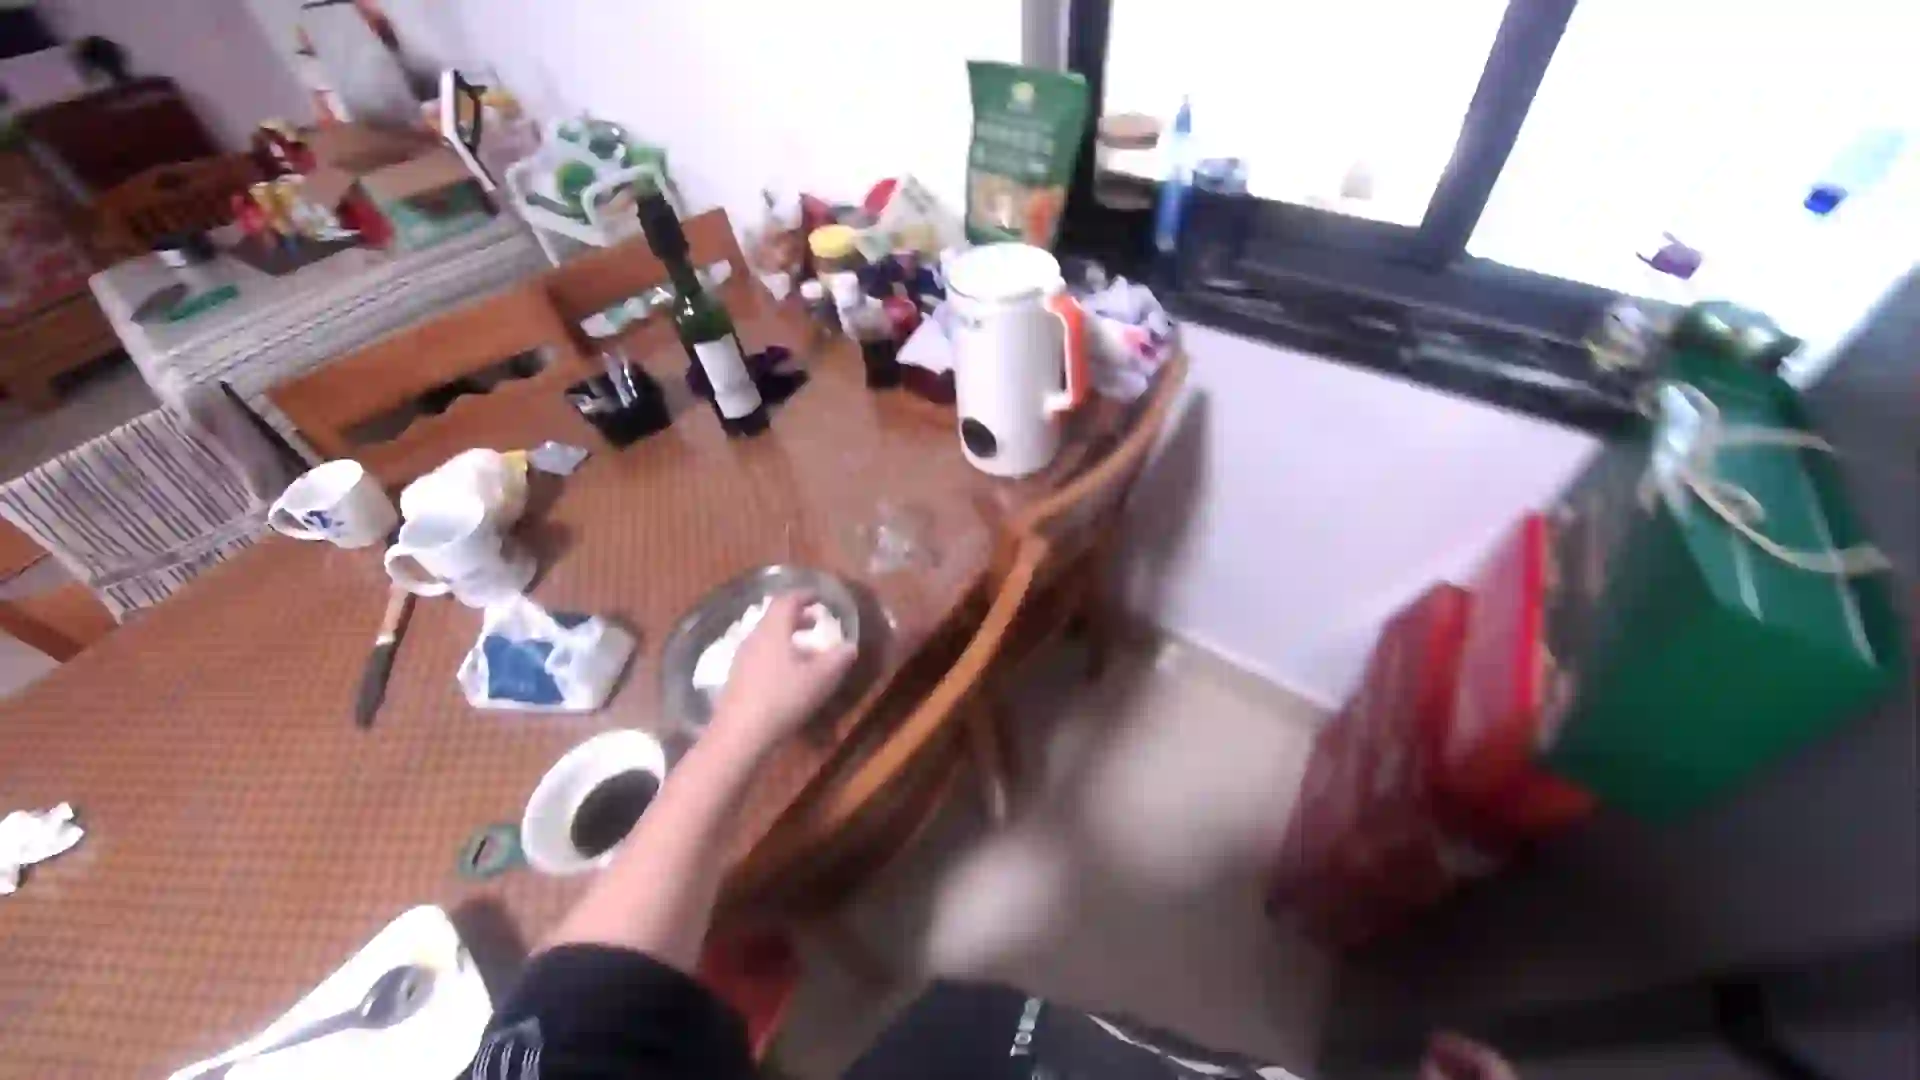
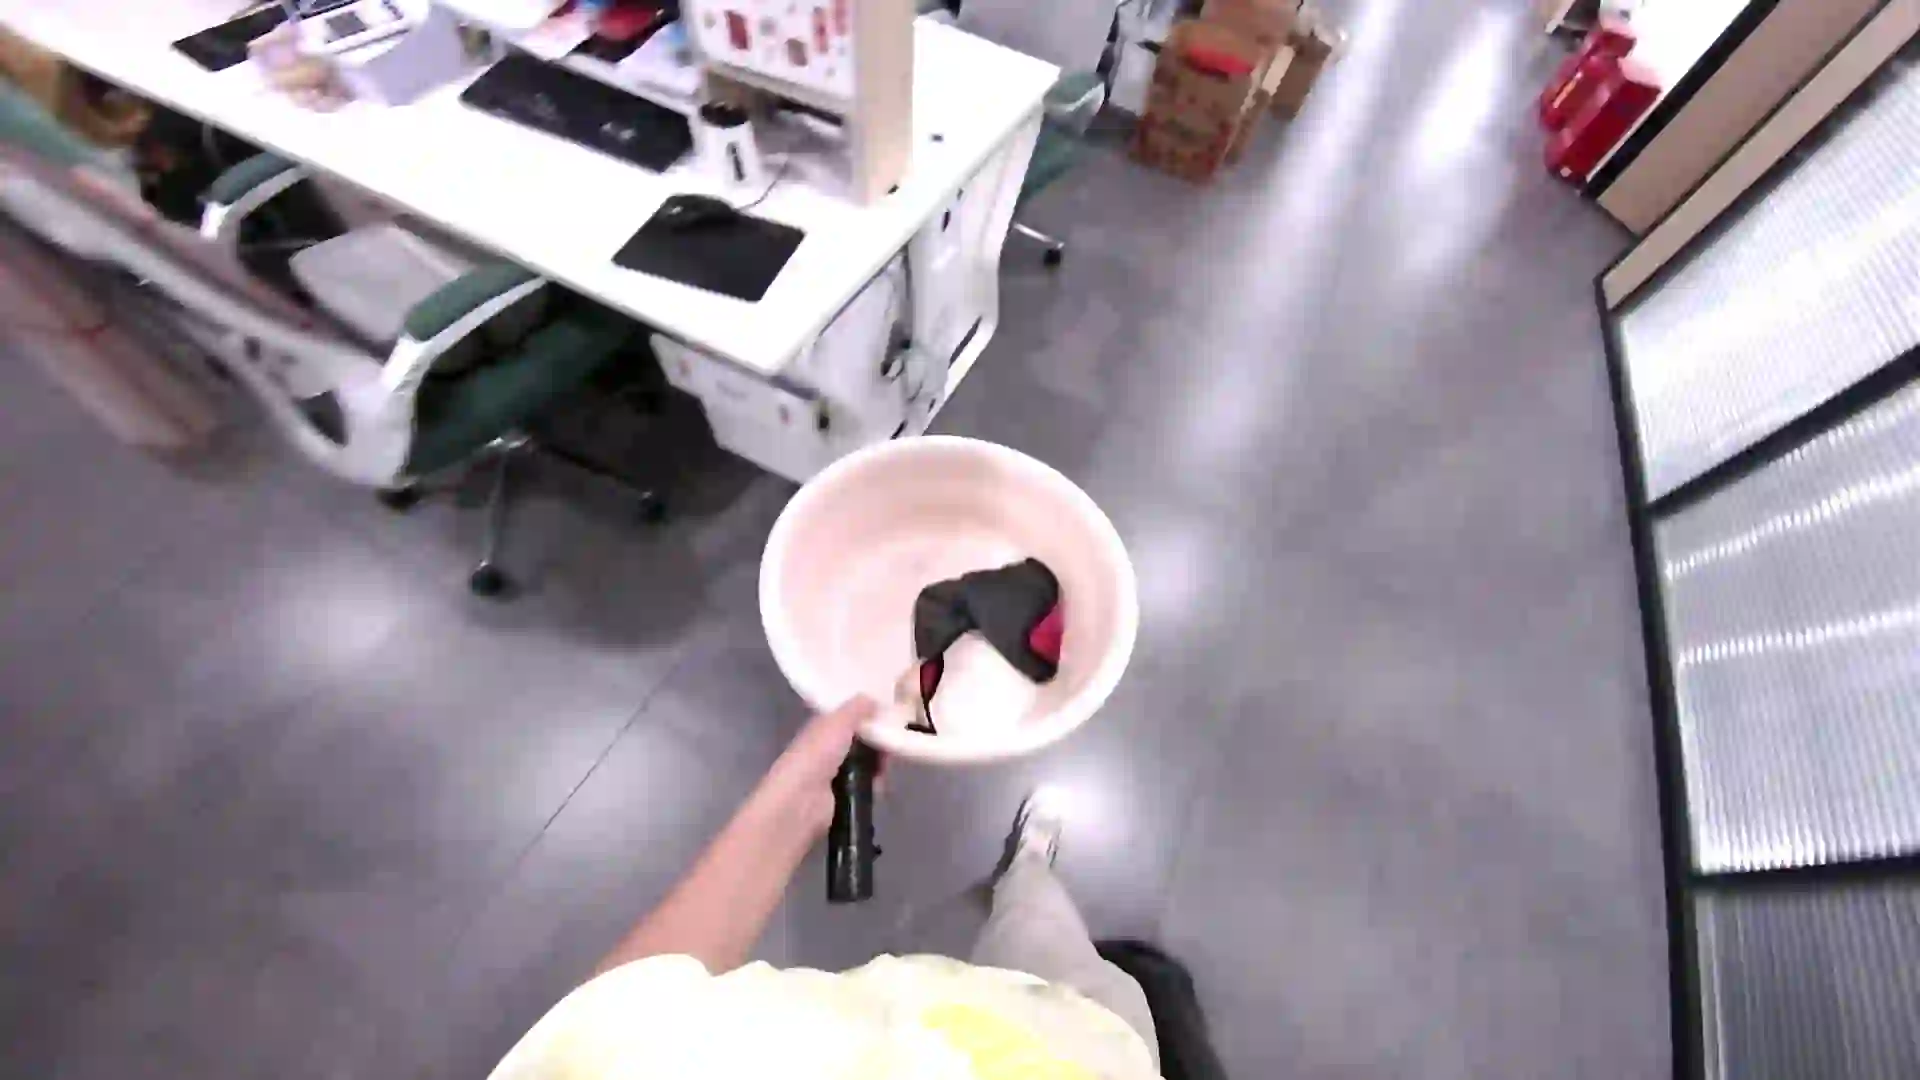
在真实环境中的真实人类操作中采集。

支持持续采集与数据集扩充。

任务、物体、空间、操作者和工作流程自然多样。

任务片段、动作标签、描述与元数据
将原始第一视角视频转化为用于机器人学习的结构化监督信号。
第一视角数据、人类示范和结构化动作监督正成为机器人、VLA、世界模型和模仿学习的核心基础设施。
告诉我们您正在构建什么,以及您需要哪类第一视角数据。